双联铆合齿消隙原理详解及其在精密舵机中的应用
为什么精密舵机的回差控制比扭矩更棘手?
采购工程师在评估舵机齿轮箱时,常把注意力放在输出扭矩和堵转电流上,但真正决定角度精度和换向稳定性的,是回差。舵机角度精度可达0.5°以内,若齿轮副存在明显齿侧间隙,换向瞬间会出现空程,导致云台抖动、机械臂末端漂移。回差来源包括齿侧间隙、中心距偏差、轴承游隙以及铆合松动。常规单齿轮为了装配顺畅必须保留间隙,很难同时满足低回差与低摩擦。
双联铆合齿的消隙原理是什么?
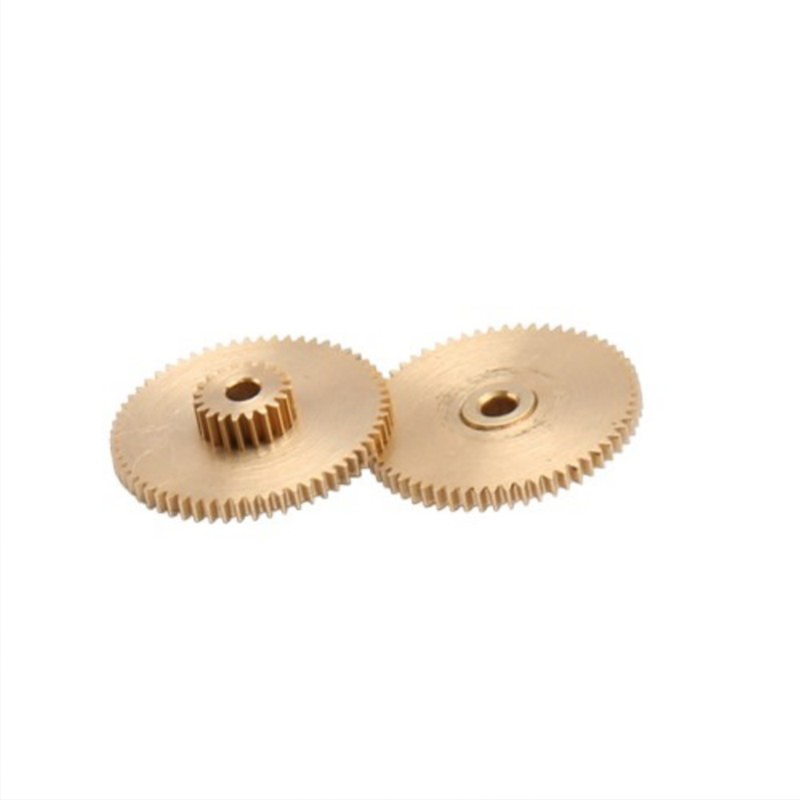
双联铆合齿把两片同模数齿轮叠合,其中一片相对另一片在周向错开一个微小角度,再用波形弹簧或弹性预紧件提供反向推力,使两片齿轮分别贴住配对齿轮的左右齿面。铆合后形成一个带预紧力的刚性组合体,齿侧间隙被“撑零”。
原理可以拆成三步:第一,两片齿轮的齿廓分别与配对齿轮两侧齿面接触;第二,弹性元件吸收制造误差和磨损;第三,铆压点把两片齿轮锁死在预设错位角。错位角与预紧力的匹配是关键——预紧力太小,磨损后消隙失效;预紧力太大,传动效率下降、发热和噪音上升。
| 方案 | 回差控制 | 空间与成本 | 适用场景 |
|---|---|---|---|
| 单齿轮 | 依赖中心距与齿厚公差,一般较大 | 空间小、成本低 | 普通航模舵机、低精度传动 |
| 双联铆合齿 | 可满足≤0.5°,一致性好 | 空间紧凑,成本中等 | 云台舵机、灵巧手、关节 |
| 弹簧预紧双联 | 回差更低,但结构复杂 | 轴向空间大,成本较高 | 高精度、高寿命场景 |
| 谐波减速箱 | 背隙可≤3arcmin | 体积和成本高 | 高扭矩高精度关节 |
从齿轮加工到铆合成型:关键工艺控制点
双联铆合齿的精度不是靠单一工序堆出来的,而是滚齿、选配、铆压、检测的闭环。小模数齿轮模数0.1–1.0mm,齿形齿向一致性直接决定消隙效果。
- 滚齿:采用瑞士瓦里进口滚齿机,滚齿精度JIS 5级以上,齿面粗糙度Ra0.8以内,保证两片齿轮的齿廓一致性。
- 材料与热处理:不锈钢SUS303/SUS420J2适合防锈舵机;20CrMnTi渗碳淬火HRC58–62适合高载荷电钻齿轮;铜合金H62/H65适合低噪音轻载。
- 铆压:10余台铆压机,铆点数量与分布根据齿轮直径和模数设计;铆后需检测回转扭矩和轴向间隙。
- 检测:ZE20齿轮测量仪测齿廓,三次元测位置度,二次元影像仪测铆点尺寸,可附齿形齿向报告。
采购决策建议:什么情况下选双联铆合消隙?
不是所有舵机齿轮箱都需要双联铆合齿。如果角度精度要求低于1°、成本敏感、载荷平稳,单齿轮配高精度中心距即可。出现以下场景,建议优先评估双联铆合方案:
- 回差要求≤0.5°,例如无人机云台、协作机器人关节、灵巧手。
- 模数≤1.0mm,空间受限,无法加大齿轮或使用谐波减速箱。
- 需要低噪音,预紧双联可抑制换向撞击声。
- 批量一致性要求高,需要APQP策划与SPC控制关键尺寸。
询价时需要提供:模数、齿数、压力角、螺旋角、材料、热处理、回差上限、工作扭矩、寿命、噪音限值、接口尺寸。久顺精密支持来图加工与非标定制,可在3个工作日内给出工艺评审反馈,常规产品24小时内报价,复杂定制48小时内报价。作为专注小模数齿轮的齿轮厂家,久顺精密的核心齿轮全部自产,滚齿、车削、CNC机加工、铆压、激光焊接、组装全流程厂内闭环。
久顺精密在精密舵机中的双联铆合实践
久顺精密专注小模数精密金属齿轮、精密减速箱与精密舵机,核心齿轮全部自产,滚齿、车削、CNC、铆压、激光焊接、组装全流程厂内闭环,不依赖外协。车间2800㎡,核心设备100余台,其中滚齿机70余台(瑞士瓦里进口20余台)、铆压机10余台、组装产线10余条。
在无人机云台舵机项目中,通过双联铆合消隙与齿形修形,回差由1.2°降至0.5°,寿命由2000次提升至8000次以上。人形机器人灵巧手微型行星箱外径小于5mm,承载0.5N·m,采用SUS420J2材料,4个月从设计到量产。协作机器人关节行星减速箱效率96%、噪音低于55dB,相比原方案降本约30%。这些案例说明,消隙结构必须与齿轮加工精度、材料热处理、铆合工艺同步设计。
如何验证双联铆合齿的消隙效果?
样品阶段建议做三组测试:空载回差测试(正反转角度差)、负载回差测试(额定扭矩下角度滞后)、寿命后回差测试(循环后复查)。久顺可出具齿形齿向报告、尺寸报告、材质证明、硬度报告。品质异议24小时响应,3个工作日内给方案。
需要双联铆合齿消隙方案或精密舵机齿轮箱定制?电话13872641777(彭总),或邮件sales@jiushun.cn。可查看小模数精密齿轮、精密舵机、精密减速箱,也可通过联系页面提交图纸。标准齿轮样品7–15个工作日,复杂减速箱/舵机样品15–25个工作日,批量交期25–35天,可协调加急。
常见问题
双联铆合齿消隙能实现多大回差?
双联铆合齿的回差取决于配对齿轮精度、中心距、预紧力和铆合一致性。在精密舵机应用中,通过合理设计错位角与预紧力,可将回差控制在0.5°以内。例如久顺精密在无人机云台舵机项目中,将回差从1.2°降至0.5°,同时寿命从2000次提升至8000次以上。若需要更小回差,可评估谐波减速箱或弹簧预紧双联结构。
双联铆合齿会不会增加舵机噪音?
合理的预紧力能消除换向空程撞击,反而有助于降低换向噪音;但预紧过大或齿面粗糙度差会带来摩擦噪音。久顺精密通过滚齿精度JIS 5级以上、齿面Ra0.8以内以及齿形修形控制噪音,笔式电动螺丝刀三级行星箱噪音低于45dB,协作机器人关节行星减速箱噪音低于55dB。建议在样品阶段同时测试空载与负载噪音。
定制双联铆合齿需要提供哪些参数?
需要提供模数、齿数、压力角、螺旋角、材料、热处理要求、回差上限、工作扭矩、寿命、噪音限值、接口尺寸及2D/3D图纸。久顺精密支持来图加工与非标定制,3个工作日内给出工艺评审反馈,常规产品24小时内报价,复杂定制48小时内报价,标准齿轮样品7–15个工作日。