人形机器人关节为什么需要行星减速箱?低背隙精密传动方案
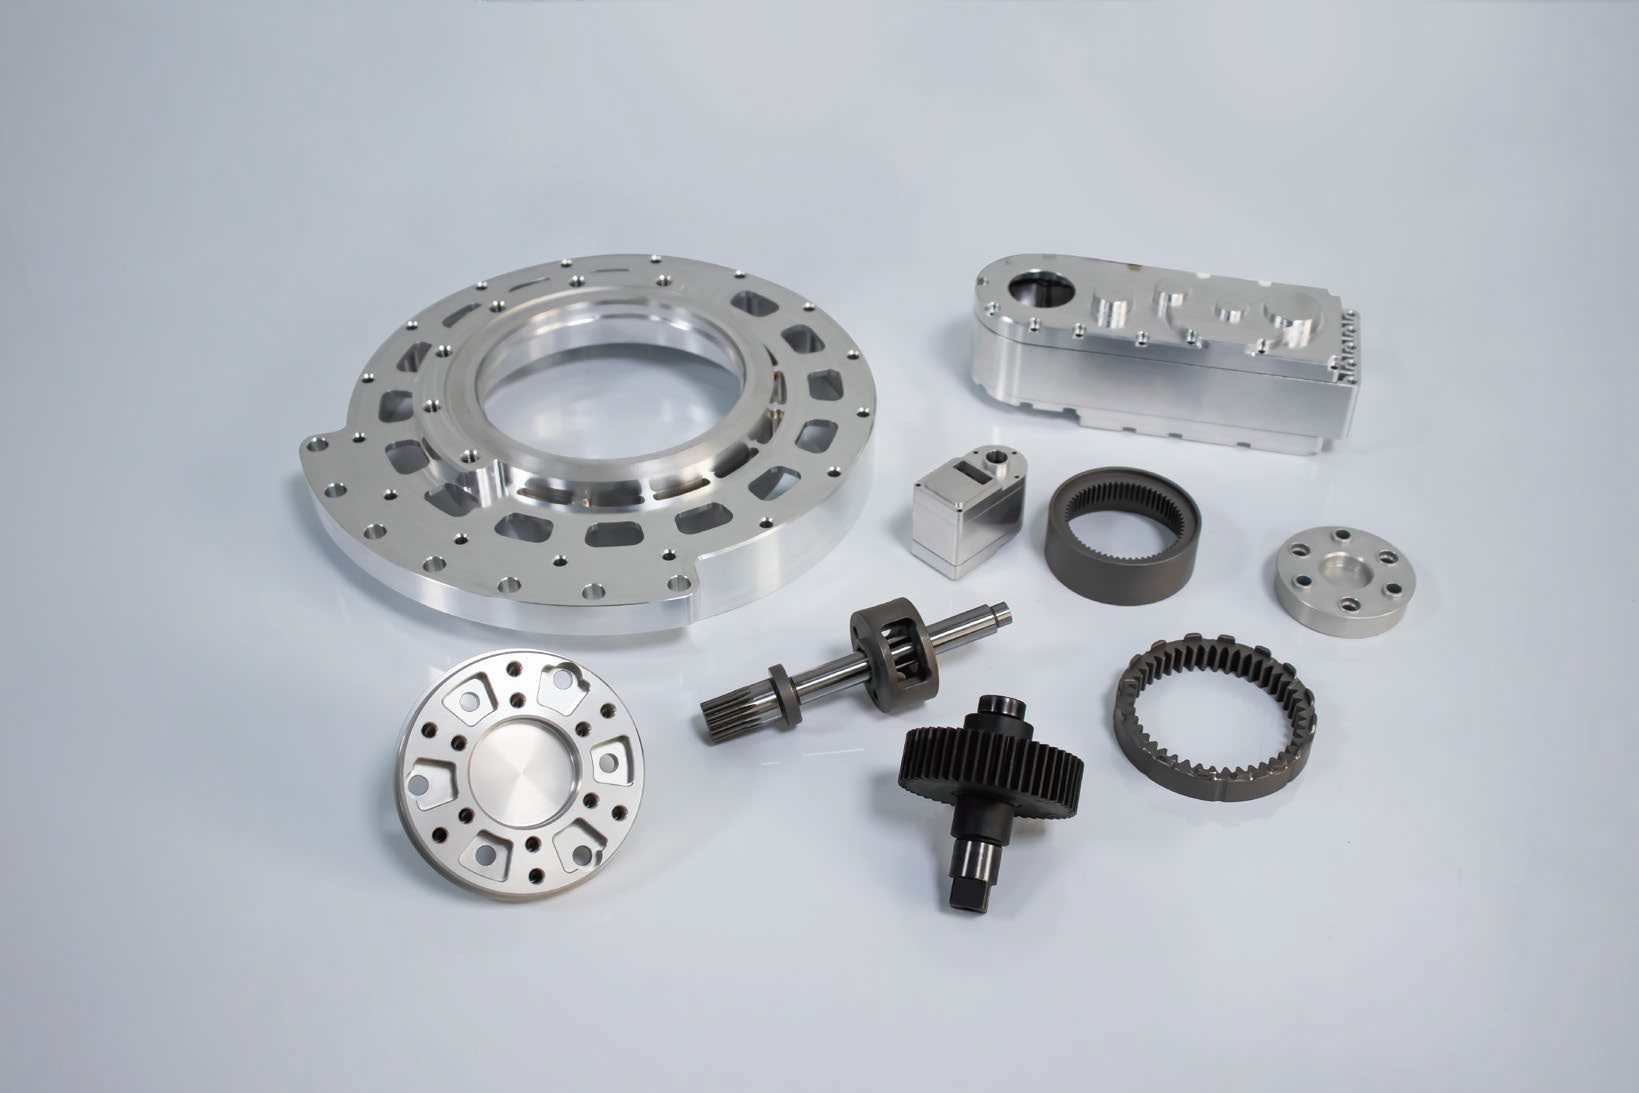
人形机器人正在从实验室走向产线与生活场景,而让机器人手臂、腿部、手指精准动起来的关键部件之一,就是藏在关节里的精密减速箱。外行人看到的是机器人流畅的动作,工程师关注的则是一组矛盾的数据:关节空间以厘米计,却要输出数十牛米的扭矩,还要安静、精准、耐用。
久顺精密长期为协作机器人、人形机器人与灵巧手客户定制行星减速箱及核心齿轮,本文从工程角度讲清楚三个问题:关节为什么一定要减速?为什么多选择行星结构?低背隙、高可靠的指标又是如何实现的?
一、电机转得快但"没力气",必须靠减速箱匹配负载
伺服电机与无刷电机的特性是高转速、低扭矩——空载转速动辄每分钟数千转,但输出扭矩很小;而机器人关节需要的恰恰相反:转速不高(手臂摆动每秒几度到几十度),但需要足够大的扭矩驱动自身重量与负载。
减速箱的作用就是在电机与关节之间做功率匹配:降低转速、放大扭矩。在忽略损耗的理想情况下,输出扭矩 ≈ 电机扭矩 × 减速比。一个减速比 100:1 的传动链,可以把电机扭矩放大约 100 倍——这正是机器人关节能在小体积下输出大力气的秘密。
除了增扭,减速箱还带来三个好处:让电机工作在高效区间、提高位置分辨率(电机端的控制误差折算到输出端被同比缩小)、通过反向自锁趋势提升关节保持能力。
二、为什么关节普遍采用行星减速结构?
常见的精密减速结构包括行星齿轮、平行轴齿轮、蜗轮蜗杆和谐波减速。关节场景最终大量选择行星减速箱,源于它在几项关键指标上的均衡表现:
- 同轴布局体积小:太阳轮、行星轮、内齿圈同轴嵌套,径向与轴向尺寸都紧凑,天然契合关节的圆柱形空间;
- 扭矩分流承载高:动力由 3–4 个行星轮共同分担,单齿载荷小,相同体积下比平行轴结构能传递更大扭矩;
- 传动效率高:啮合以滚动为主,合理设计下单级效率可达 95% 以上,多级组合仍可保持高水平;
- 背隙可控:通过高精度齿轮、齿形修形与预紧设计,背隙可压缩至弧分级;
- 成本与可制造性更优:相比谐波减速,行星结构对专用设备与材料体系的依赖更低,量产成熟后成本优势明显,国产化替代空间大。
在机器人不同部位,方案也有差异:大臂、肩部等重载关节可采用谐波或高减速比多级行星;小臂、腕部、夹爪常用 2–4 级行星;而灵巧手手指关节空间极小,需要的是外径 5mm 以下的微型行星箱。
三、关节减速箱的四个关键指标怎么实现?
1. 背隙(回程间隙):从 1° 到弧分级
背隙是输出轴固定时输入端可自由转动的角度,直接决定关节定位精度与随动负载下的抖动。工程上主要通过四个手段压缩背隙:提高齿轮加工精度(JIS 5 级以上滚齿、必要时磨齿)、优化齿厚与啮合侧隙;采用双联行星轮弹性预紧或锥齿轮预载结构消隙;提高箱体轴承孔的位置度与同轴度;选配低背隙轴承与专用润滑脂。久顺的行星减速箱方案背隙可定制至 ≤3arcmin。
2. 效率:每一瓦都很珍贵
机器人靠电池供电,传动效率每低 2 个百分点,续航与发热都受影响。效率优化的重点是:合理分配各级减速比、降低滑动摩擦比例、严格控制齿面粗糙度(Ra0.8 以内)、控制装配同轴度。我们的协作机器人关节项目实测整机传动效率达到 96%。
3. 噪音与振动:机器人要"安静地工作"
服务机器人进入家庭与办公场景,噪音是硬指标。齿轮啮合的冲击与摩擦、箱体共振、轴承异响是三大来源。通过齿顶修缘与齿向鼓形修形、加强箱体刚度、匹配轴承游隙与润滑方案,关节减速箱噪音可控制在 55dB 以下;同样的方法论在智能窗帘项目上做到了 37dB。
4. 寿命:通过 2000 小时耐久只是起点
关节减速箱寿命取决于齿面接触疲劳、齿根弯曲疲劳与轴承寿命。材料上,行星轮与太阳轮常用渗碳淬火合金钢(如 20CrMnTi,HRC58–62),齿面硬、芯部韧;设计上通过强度校核让接触应力与弯曲应力留有安全裕度;制造上用 SPC 监控批次一致性。项目产品在客户处完成了 2000 小时耐久测试。
四、真实案例:从设计到量产的关节与灵巧手项目
理论最终要落到项目里。分享两个我们实际交付的案例(数据均来自真实项目):
- 协作机器人关节减速箱:客户原有进口方案交期长、成本高。久顺从齿轮参数重构切入,定制多级行星箱,传动效率 96%、噪音 55dB 以下,通过 2000 小时耐久验证,帮助客户实现关键部件国产化,综合成本下降约 30%;
- 灵巧手微型行星齿轮箱:手指驱动要求外径小于 5mm、输出 0.5N·m。我们采用 SUS420J2 不锈钢齿轮与微型铆合结构,配合自研微型加工与全检工装,4 个月内完成从设计、打样到量产爬坡。
五、选型与开发建议
对于正在开发机器人关节的团队,我们建议在项目早期就把齿轮厂纳入联合开发:
- 先明确工况谱:额定/峰值扭矩、转速、正反转频率、温升与寿命目标,而不是只给一个减速比;
- 预留结构与公差余量:箱体壁厚、轴承位精度、电机同轴度都会影响实际背隙;
- 样品阶段同步做 背隙、效率、噪音、温升、耐久五项测试,问题早暴露早修改;
- 选择核心齿轮自产的供应商——齿轮是减速箱性能的决定因素,外采齿轮意味着品质与交期都握在别人手里。
久顺能做什么:减速比 3:1–1000:1 的行星/平行轴/蜗轮蜗杆减速箱及谐波组件定制,核心小模数齿轮全部厂内自产,70 余台滚齿机、齿轮测量中心与三次元提供制造与检测保障,样品 15–25 个工作日交付。
如果您正在做人形机器人、协作机器人或灵巧手的关节传动选型,欢迎把空间包络与工况指标发给我们,工程师可以协助评估减速方案与背隙等级。点击提交关节方案需求,或直接致电 13872641777(彭总)。